모델 1 · 검증 13,384장
94.3%
정확도
없음 97.4% · 있음 97.1% · 십자선 밖 77.3%
위성사진에서 "핀 자리에 태양광 패널이 있는가"를 판독하는 사내 모델. 14서버(RTX A6000) 상주. 규약 v3.1부터 확정 등급의 필수 근거 · v3.2(9/22)부터 확정 기준은 십자선이 어레이 안(열 사이 통로 포함, ±2m).
모델 1 — 왼쪽 83m 타일 전체를 보고 패널 유무 확인 → 없음 / 있음 / 있지만 십자선 밖
모델 2 — 오른쪽 16m 확대(십자선 중심, 십자선 지움)를 보고 십자선이 어레이 안인지 확인 → 어레이 안일 가능성을 0~1(p)로 산출 · 0.5 이상 패널 위(어레이 안) · 0.3~0.5 애매 · 0.3 미만 패널 밖
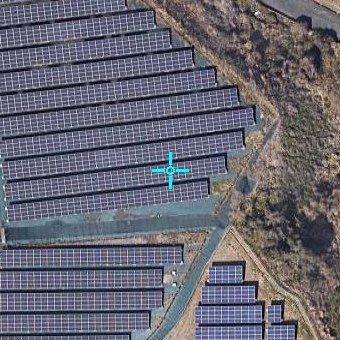
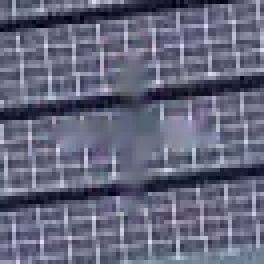
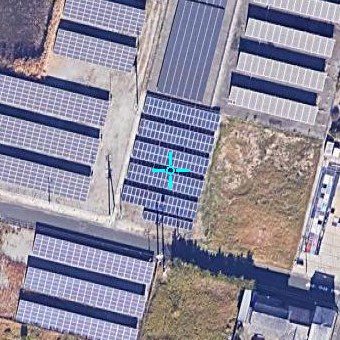
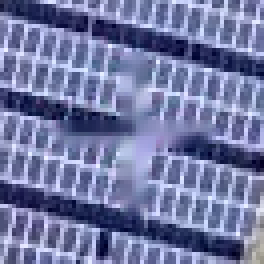
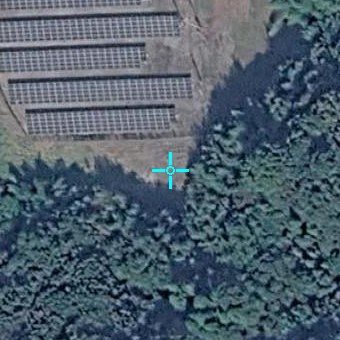
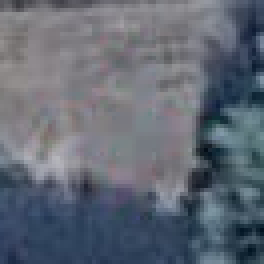
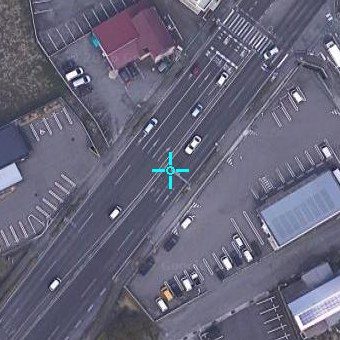
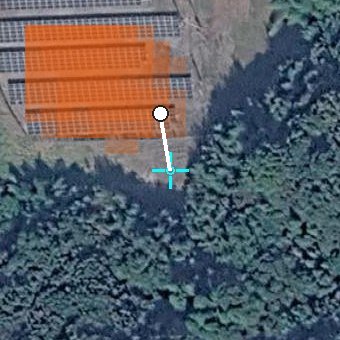
| 모델 1 | 모델 2 | 히트맵 | |
|---|---|---|---|
| 확인하는 것 | 타일에 패널이 있는가 | 십자선이 패널 위인가 | 패널이 어디에 있는가 |
| 보는 사진 | 83m 타일 전체 | 십자선 중심 16m (십자선 지움) | 16m 창을 3.9m 간격으로 옮기며 타일 전체 |
| 결과 | 없음 / 있음 / 있지만 십자선 밖 | 패널 위일 가능성 (0~1) | 격자별 p · 핀 이동 후보 좌표 |
| 쓰임 | 1차 거름망 | 확정 근거 | 확인필요 핀의 자동 이동 |
| 모델 구조 | ConvNeXt-Tiny (사전학습 모델) · 27.8M 파라미터 · 파일 111MB | 모델 2 그대로 사용 | |
모델 1 clf_v3 | 모델 2 center_v3b (9/22) | |
|---|---|---|
| 정답 출처 | 전국 전수 판독 결과 (Q1·Q2) | Q1 정밀 판독 결과 중 두 모델 만장일치 사진 + 사람 라벨 1,488장 |
| 사진 수 | 251,409장 (학습 238,025 · 검증 13,384) | 20,749장 (학습 17,685 · 검증 3,064 · 애매 구간 미라벨 1,555 · 상용 밖 판정인데 모델 p≥0.7인 1,122 제외) |
| 정답 분포 | 없음 116,725 · 있음 89,429 · 십자선 밖 45,255 | 패널 위 15,438 · 패널 밖 5,311 (사람 라벨: 위 1,400 · 밖 88) |
| 학습·검증 분리 | 좌표 기준으로 분리 — 같은 사진이 학습과 검증에 동시에 들어가지 않음 | |
| 학습 설정 | AdamW · 학습률 3e-4 · 배치 96 · 6회 반복 | 동일 · 배치 48 · 클래스 가중 없음 · 사람 라벨 가중 2배 · 10회 중 5회째 채택 |
| 장비 | 14서버 RTX A6000 48GB 1장 | |
| 판독 속도 | 246,658장 5.5분 | 246,655장 18분 · 히트맵 20,857장 45분 |
정확도
없음 97.4% · 있음 97.1% · 십자선 밖 77.3%
정확도
패널 위 96.3% · 패널 밖 60.3%
정확도 (v1 93.5%)
패널 위 정밀도 99.3% · 패널 밖 정밀도 85.1%
| 모델 2 p (모델 1 = 있음) | 장수 | 모듈 위 | 처리 (v3.1~) |
|---|---|---|---|
| p ≥ 0.7 | 20 | 80% | ✔ 패널 위 |
| p 0.5~0.7 | 40 | 75% | ✔ 패널 위 |
| p 0.3~0.5 | 60 | 50% | ? 애매 → 유력 |
| p < 0.3 | 30 | 20% | ✕ 패널 밖 → 확인필요 |
| 모델 1 = 십자선 밖 | 20 | 5% | ✕ 패널 밖 → 확인필요 |
| 모델 1 = 없음 | 10 | 50% | 상용 판독이 '있음'이면 ? 애매 |
| 대상 | 이동 조건 | 장수 | 정밀도 |
|---|---|---|---|
| 확인필요 핀 (v1) | p ≥ 0.8 · 5~45m | 100 | 92% |
| 확인필요 핀 (v3b · 9/22) | p 0.8~0.9 · 5~45m | 100 | 어레이 안 95% (이동 ≤20m 96%) |
| 확인필요 핀 (v3b · 9/22) | p 0.7~0.8 · 5~45m | 100 | 어레이 안 94% (모듈 위 56%) |
| 겹침 주소 핀 (60m 안에 다른 설비 없음) | p ≥ 0.9 · 패널 면적이 등록 용량과 일치 | 200 | 98% |
전체의 99.95%
나머지 171핀은 상용 판독만 있음 → 유력까지
패널 위(어레이 안) 224,955
십자선 밖 33,205 · 없음 110,202
애매 7,397
이동 전 좌표·이력 전부 보존
| 모델 1 | 모델 2 | 확인 상태 | 등급 |
|---|---|---|---|
| 있음 | p ≥ 0.5 | ✔ 패널 위 (어레이 안) | 확정2 (폴리곤 안이면 확정1) |
| 있음 | p 0.3~0.5 | ? 애매 | 유력 |
| 있음 | p < 0.3 | ✕ 패널 밖 (어레이 밖) | 확인필요 → 히트맵으로 핀 이동 → 재판독 |
| 있지만 십자선 밖 | — | ✕ 패널 밖 | 확인필요 → 핀 이동 |
| 없음 | — | ✕ 없음 | 확인필요 (최근 준공이면 보류) |
| 있음 | 미실행 | 판정 안 함 | 이전 등급 유지 — 모델 1만으로는 확정 불가 |
github.com/bworx-io/panel-scanner/srv/models/panel-scanner//srv/datasets/panel-scanner/reread.sqlitetrain/build_*_dataset.pytrain/train_*_classifier.pyeval/eval_center.py · eval/eval_human.pypredict.py · predict_center.py · heatmap.pytools/review_sheet.py규칙적인 직사각형 무늬를 패널로 오인
큰 발전소일수록 통로·여백이 많아 정밀도 하락
정의: 확정 = 어레이 안(v3.2) · 모듈 표면 여부는 등급이 아니라 핀 위치 문제